Willkommen auf unserer neuen Webseite!
Unsere Mission ist es, Roboter in viele Anwendungen zu bringen, damit Menschen von Robotern nützliche Unterstützung erhalten. Die Anwendungen reichen von der automatischen Montage über die Service-Robotik bis hin zur Medizin-Robotik. Wichtig ist ein für den Menschen intuitiver und effizienter Umgang mit technischen Systemen. Daher beschäftigen wir uns unter anderem mit der Mensch-Technik-Interaktion. Insbesondere bei komplexen technischen Systemen, wie einem Roboter, stellt dies eine große Herausforderung dar. Daher beschäftigen wir uns mit folgenden Themen
Intelligente Manipulation
Manipulation kommt in vielen Bereichen vor. Dabei müssen Objekt gegriffen, gedreht, ertastet, abgestellt oder gefügt werden. Eine feinfühlige, angepasste Handhabung ist unumgänglich, hierfür entwickeln wir Methoden und Algorithmen.
Mensch-Technik-Interaktion
Die Interaktion zwischen Mensch und Technischen System spielt eine immer größere Rolle in unserem Alltag, dafür entwickeln wir Methoden und Verfahren. Insbesondere befassen wir uns mit einer sicherer Mensch-Roboter-Interaktion und assistierenden Robotern in der Montage, im häuslichen Umfeld oder im Krankenhaus.
Laufende Roboter
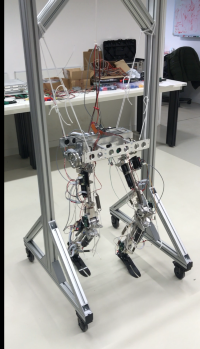
Laufende Roboter haben noch immer nicht die Fähigkeit perfekt stabil zu gehen oder sie können Treppen nur langsam steigen. Wenige Roboter können balancieren und gar springen. Hierfür entwickeln wir einen neuen Laufroboter.
Computer Vision
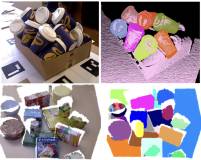
Die Wahrnehmung der Umgebung ist für Roboter sehr wichtig, um sich sicher bewegen zu können. Basierend auf neuen Methoden wie beispielsweise dem Maschinellen Lernen als auch Model basierten Anwendungen bringen wir Roboter das Sehen bei.
Intelligente Manipulation
Manipulation kommt in vielen Bereichen vor. Dabei müssen Objekt gegriffen, gedreht, ertastet, abgestellt oder gefügt werden. Eine feinfühlige, angepasste Handhabung ist unumgänglich, hierfür entwickeln wir Methoden und Algorithmen.
Mensch-Technik-Interaktion
Die Interaktion zwischen Mensch und Technischen System spielt eine immer größere Rolle in unserem Alltag, dafür entwickeln wir Methoden und Verfahren. Insbesondere befassen wir uns mit einer sicherer Mensch-Roboter-Interaktion und assistierenden Robotern in der Montage, im häuslichen Umfeld oder im Krankenhaus.
Laufende Roboter
Laufende Roboter haben noch immer nicht die Fähigkeit perfekt stabil zu gehen oder sie können Treppen nur langsam steigen. Wenige Roboter können balancieren und gar springen. Hierfür entwickeln wir einen neuen Laufroboter.
Computer Vision
Die Wahrnehmung der Umgebung ist für Roboter sehr wichtig, um sich sicher bewegen zu können. Basierend auf neuen Methoden wie beispielsweise dem Maschinellen Lernen als auch Model basierten Anwendungen bringen wir Roboter das Sehen bei.